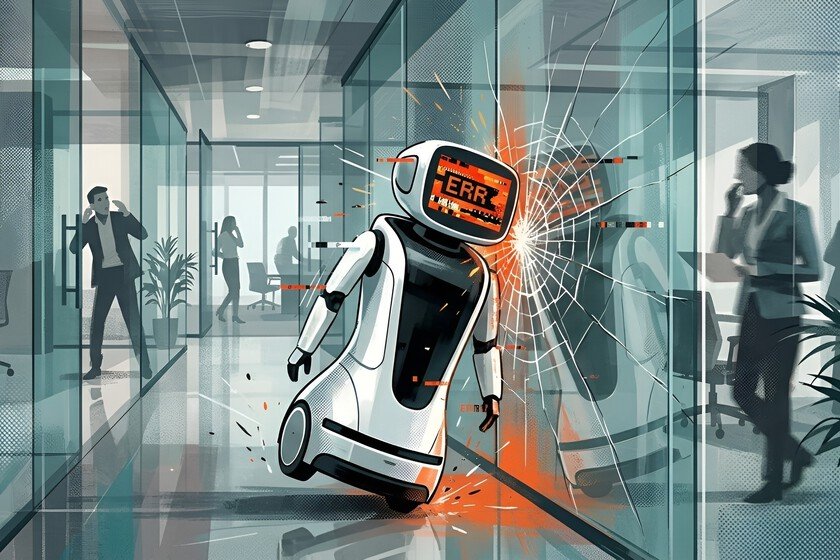
Un nuevo avance en la robótica busca mejorar la capacidad de los robots para navegar en entornos con superficies acristaladas, un reto que ha sido abordado por investigadores de la Universidad de Maryland. El método, llamado PolarDepth, permite a los robots interpretar mejor su entorno al combinar una cámara convencional con una cámara de polarización, lo que aumenta la precisión en la detección de obstáculos y mejora la navegación autónoma.
Cuando un robot se mueve por un espacio, necesita procesar la información que recopilan sus sensores. Las mamparas de cristal pueden dificultar este proceso, ya que ofrecen una vista engañosa al no proporcionar textura y pueden reflejar imágenes confusas. PolarDepth utiliza esta tecnología para captar información más fiable y minimizar los errores derivados de estas dificultades ópticas.
La técnica registra dos tipos de imágenes, una de color y otra que incluye datos sobre la polarización de la luz. Esto permite al sistema generar estimaciones de profundidad más precisas al combinar ambos conjuntos de información, ayudando a los robots a evitar colisiones en entornos donde los objetos pueden no ser visibles de forma directa.
Las pruebas de PolarDepth han mostrado mejoras significativas en la precisión de las distancias y en la capacidad de estimar el movimiento de los robots. Esto es crucial para su interacción con el entorno, aunque es importante destacar que la tecnología aún no elimina el riesgo de colisiones.
Investigaciones previas, como un estudio de la Universidad Tecnológica de Sídney, han explorado métodos alternativos para identificar paneles de vidrio utilizando señales láser, logrando una alta tasa de reconocimiento. Estos enfoques varían, pero todos apuntan a la necesidad de mejorar la percepción robótica en entornos complejos.
Además, empresas como Tesla y Boston Dynamics están llevando robots al ámbito laboral, aunque aún enfrentan desafíos significativos como la manipulación precisa de objetos y la adaptación a situaciones imprevistas. Este tipo de investigación es clave para que los robots puedan integrarse de manera efectiva en entornos compartidos con humanos.